Šiame straipsnyje pateikiama išsamiausia plokščiojo keturių grandžių mechanizmo kinematinės analizės apžvalga, įskaitant tris variantus ir jų analitines sprendimo išeities pozicijas. Darbe naudojami ištraukti fragmentai iš pateikto čiaumo ir žinomi mechanizminių porų bei sandaros principai, leidžiantys tiksliai nustatyti greičius, pagreičius ir kreivumo spindulius taškuose, taip pat įvertinti jų trajektorijas. Analizė grindžiama plokščiojo grandžių mechanizmo kinematinės grandinės schema, porų tipų ir laisvės laipsnių formulėmis, kurios tradiciškai taikomos įvedant pradinius mechanizmus ir sandaros grupes.
1 variantas: uždavinio duomenys, schema ir kinematinė analizė
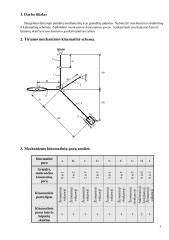
Apšnekime uždavinio įėjimo duomenis ir schemą. Uždavinio schema rodo grandžių išsidėstymą: įėjimo grandis, stovas, krumpliai ir sekikliai su ritinėliais. Pradinė grandis - įėjimo grandis, kuriam judesys suteikiamas iš išorės. Pradiniai duomenys - grandžių matmenys, kampiniai posūkiai, kartais kampiniai greičiai ir laiko momentai; šie duomenys lemia visų kitų grandžių padėčių ir judesių sprendimą. Kinematinės poros pateikiamos lentelėse ir grafuose, kuriose nurodomi jų tipai (žemųjų ar aukštesniųjų porų) ir laisvės laipsniai. Pasikartojančių ryšių skaičius q lemia sandaros klasę ir skyrių. Straipsnyje pateikiama: 1) mechanizmo struktūrinė schema; 2) kinematinė schema; 3) apibendrintųjų koordinačių skaičius; 4) laisvės laipsnių skaičiavimo formulės; 5) pavyzdžiai su skaičiavimais.
- Wp = 3n - 2p1 - p2 - plokščiojo mechanizmo laisvės laipsnių formulė. 1.1 paveiksle rodomo mechanizmo Wp = 1, kai n = 6, p1 = 8, p2 = 1.
- W = 6n - 5p1 - 4p2 - 3p3 - 2p4 - p5 + q - erdvinių mechanizmų laisvės laipsnių bendroji formulė su pasikartojančiais ryšiais. Dabartiniame plokščiojo mechanizmo pavyzdyje q = 9.
- Diada ir triada - sandaros grupės, atitinkamai dvi ar keturias judančias grandis su atitinkamu skaičiumi porų. Diados ir triados apibrėžiamos 1.2 ir 1.3 lentelėse.
Taškai D, B, E, O2 ir kt. yra identifikuojami, o jų pradinis judėjimas - nurodytu laipsniu. Šio varianto uždavinyje reikia nustatyti taško D greitį ⃗v, kampinį greitį ∈, tangentinį pagreitį aτ ir normalinį pagreitį a n, taip pat trajektorijos kreivumo spindulį ρ taške. Kampinio greičio kryptis nustatoma pagal vektoriaus kryptį - prieš laikrodžio rodyklę atžvilgiu.
2 variantas: cilindrinė perdava ir kulisinis mechanizmas
Čia nagrinėjama vyštesniųjų porų pakeitimo į žemesnes poras procedūra, kurią iš karto galima pritaikyti cilindrinės krumplinės perdavos situacijoje. Perkrumpų lietimosi taškas nubrėžiamas n-n normalė, kampas α su tiese. Po pakeitimo gaunamas skriejiklio-svirties mechanizmas su papildoma grandimi l. Grandžių vandens grandinės ašys ir jų kreivumo centrai C1, C2 nustatomi įvedant kreivumo centrus susikirtimo taške. Jei aukštesnioji pora yra tiesė, papildoma grandis l su šia pora sudaro slenkamąją porą (kulisinis mechanizmas).
Gavęs ekvivalentinį mechanizmą, toliau galima išvesti jo sandaros grafą: mazgai - sandaros grupės, briaunos - jų jungtys. Paskaičiuojant laisvės laipsnių skaičių W = 3 · 7 2 10 = 1, mechanizmas turi vieną laisvės laipsnį. Tokiu konstrukciniu keliu gaunama diadų ir pradinio mechanizmo kombinacija. 1.6 paveikse vaizduojamas grafas rodo stovo, įėjimo grandies ir diados vietas, o 1.8 paveiksle - sandaros grafas su diadomis. Šio varianto tikslas - pateikti kelis kinematinių porų lygtinių sudarymų pavyzdžius ir iš jų išvesti mechanizmo parametrus.
3 variantas: slenkamojo ir sukamajojo judėjimo perdavimas K2 serijoje
Trečiajame variante nagrinėjama dviejų skriemulių perdava, sujungta diržu arba su įtvirtinta krumpliaračių pora. Skriemulių spinduliai yra R1, R2, R3 ir slydimo arba sukimosi dėsnių pagalba kuriami taškai A, D, B ir kt. Pavaizduotos užduoties duomenys leidžia apskaičiuoti kampinį greitį ω3, greitį taške A, taško D pagreičius bei kreivės spindulį. Kampinis greitis ω2 gaunamas iš ω2 = ϕ̇2, o ω1 - iš santykio su R1 ir R2. Taškai ir pagreičiai išreiškiami vektoriškai kaip aA = aτA + aAn, kur tangentinio pagreičio dydis aτA = ε1 · R1, o normalinis pagreičiai aAn = ω1^2 · R1. Trajektorijos kreivumo spindulys taške A gaunamas pagal ρ = v^2 / a, ir vektoriškai rodomas kampas α tarp pagreičių.
Praktiniai skaičiavimai pavyzdžių perrašyme
K2-1 uždavinio pavyzdyje pateikiama kūno 1 judėjimo lygtis: x = c2 t^2 + c1 t + c0, su duotais įvykių taškais x0 ir x2 bei dviejų taškų laikais. Greičiai ir pagreičiai apskaičiuojami iš šių lygtinių sąlygų. Toliąja žingsniuose gaunami gauti kampiniai greičiai ω2, ω1, ω3, ir taško A, D greičiai vA, vD. Taško A pagreičiai randami iš tangentinio ir normalinio pagreičių vektorių sumos, o kampinis greitis ω3 iš lygties ω3 = ω2 · R2 / R3. Trečiojo skriemulio kampinis greitis apskaičiuojamas pagal σR santykį ir laikotarpį t1 = 1 s. Taško D greitis apskaičiuojamas tiesiogiai iš ω3 ir r3. Šio varianto sprendime pateikti konkretūs skaičiai: ω3 = -1 rad/s, vD = 6 cm/s, a4 = 12 cm/s^2, α ≈ 33,7°, ir kt.
Data įvestys ir praktinis taikymas
Šio tipo uždaviniai yra aktualūs studentams mechanikos ir mašinų teorijos programose. Jie lavina gebėjimą teisingai modeliuoti plokščių grandžių mechanizmų judesius, išskirti tarpusavio sąsajas ir taikyti skaičiavimo metodus kuriant realius įrenginius. Pateikiami duomenys apima grandžių matmenis, kampinius posūkius, laiko momentus ir spindulių dydžius; ši informacija leidžia tiksliai prognozuoti taškų M, A, D greičius ir pagreičius bei kreivumo spindulius trajektorijų brėžiniuose.
tags: #ploksciojo #mechanizmo #su #riedejimo #elementu #kinematine