Plokščioji jėgų sistema yra vienas iš pagrindinių statikos ir dinamikos blokų, kuris nagrinėja, kaip jėgos, jų pasiskirstymas ir jų projekcijos į skirtingas ašis lemia kūnų pusiausvyrą bei judėjimą. Šiame straipsnyje dėstomi mechanikos pagrindai, susiję su plokščiąja jėgų sistema, jų projekticijomis, momentais, pusiausvyros sąlygomis ir svarbiausiais teoremomis, įskaitant Varinjono teoremą, Eil. sudėties teoremą, Koriolio teoremą bei judėjimo dinamikos pagrindus.
Mechanikos pagrindinės sąvokos ir uždaviniai
Mechaninės sistema sudaro jėgų, masių ir judėjimo sąveiką laike ir erdvėje, o pusiausvyra reiškia, kad taškai ar visos sistemos taškai veikiami jėgų išlieka ramybės būsenoje arba juda tiesiaeigiai ir tolygiai. Jėga - vektorinis dydis, sukeliantis judėjimą ar keičiamą greitį; masė - inertiškumo matas. Paprastai aptariama absoliuti jėgų sistema, kuriai taikomi Niutono dėsniai, ir jos redukcija į paprastesnes sistemas, kai įmanoma ignore trapdžius trikdžius. Tašie žymimos pagrindinės sąvokos: jėga, pasiekti pridėties taškai, jėgų projektacijos į ašis, jėgos momentas ir jo dėsniai, sąlygos pusiausvyrai, bei sistemų redukcijos galimybės.
Susikertančių jėgų geometrinė sudėtis ir jėgų projekcijos ašyse
Susikertančių jėgų sistema apibrėžia, kad jėgų veikimo linijos kertasi viename taške. Vienoje plokštumoje išsidėsčius jėgų sistemą vadiname plokščiajai jėgų sistemai, o kai jėgos išsidėsto erdvėje - erdvinei jėgų sistemai. Jėgų petys - trumpiausias nuotolis nuo momento centro iki jėgos veikimo linijos, o jėgos momentas taško atžvilgiu Mq(P) gali būti teigiamas arba neigiamas, priklausomai nuo sakomos krypties. Jėgos projektacijos į plokštumos ašis ir sąlygos jų sumai gali būti naudojamos nustatant ar jėgų visuma sukuria pusiausvyrią ar sukelia pavojingą kitimą. Darbo lapuose dažnai naudojama geometrinė pusiausvyros sąlyga: jėgų sumos linijos turi praeiti per stabilų tašką arba jų kompozicija turi užtikrinti pusiausvyrą.
Jėgų porų ekvivalentiškumo teorema, redukcija ir sąlygos
Jėgų poros ekvivalentiškumo teorema teigia, kad jėgų pora gali būti pakeista vienu jėgos moduliu, nukreipta į tos pačios poros centro kryptimi, tęsiant veikimą nuo pradinio taško iki centro. Ši teorema leidžia redukuoti sudėtingas jėgų sistemas į paprastesnes, kuriose taikomos tik vienos jėgos arba poros analizės. Galimi redukcijos atvejai priklauso nuo geometrijos ir palaikymo sąlygų: pusiausvyros sąlygos plokščioje lygiagretčių jėgų sistemoje, sąlygos sistemai su vienu laisvumo laipsniu mažieji virpesiai, ir t.t. Reikšminga yra ir jėgų projektijų į ašis nuoseklumas, kad būtų galima įvertinti pusiausvyros būklę konkrečioje konstrukcijoje.
Plokščiosios lygiagrečių jėgų sistemos pusiausvyros sąlygos
Plokščiosios lygiagrečių jėgų sistemos pusiausvyros reikalaujama, kad jėgų sumaoda įrenginiai jų pridėties taške būtų lygi nuliui bei jų projekcijos į visus plokštumos ašis sudarytų pusiausvyros liekse. Tuo pačiu metu galima apskaičiuoti jėgos momentą apie tašką, naudojant jėgų poras ir jų ekvivalentiškumą. Analitinės pusiausvyros sąlygos gali būti išreikštos per konkrečias formulės arba per geometrines sąlygas, atsižvelgiant į pridėties taško lokaciją ir jėgų kryptis.
Sistemos pusiausvyra. Santvaros. Kūnų sistemos pusiausvyra erdvėje
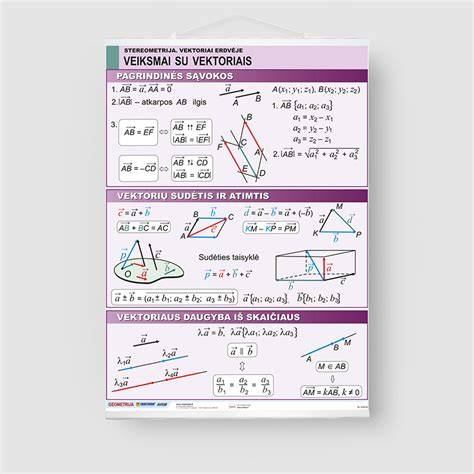
Santvaros yra konstrukcijos, kuriose keli kūnai veikia tokiu kampu, kad jų tarpusavio pusiausvyra sukurtų bendrą stabilų arba laiką atskiriančią pusiausvyrą. Erdvinių santvarų atveju reikia atsižvelgti į jėgų momentų ir jų porų charakteristikas visoje erdvėje, aprašyti jėgų momento vektorius apie tašką ir jų įtakos kūnų padėčiai. Jėgos momento apie tašką vektorius, taip pat jėgos momentai Dekarto koordinačių ašių atžvilgiu, yra svarbūs erdvinėje dinamikos dalyje, kai judėjimas nėra ribojamas vien tik plokštumoje.
Jėgų momento vektoriai, kvadratiniai pagreičiai ir Trajektorijų kinematika
Jėgos momento apie tašką vektorius ir jėgos momentai erdvėje sujungia kinetyčios ir dinamikos dėsnius. Trajektorija - kūno kelias erdvėje, o pagreičio vektorius - antras dydis, kuris nurodo greičio vektoriaus kitimą laikui bėgant. Dekarto koordinačių ašyse laikoma natūrali plokštuma ir jos ašys, kuriose analizuojama slinkimo, sukimosi ir pagreičio dėsniai. Pagrindinis dėmesys skiriamas kūno taško judėjimo į plokštumą problemoms, o kai reikia - į erdvės vektorinę sudėtį ir Orbitos elementus.
Spartieji judėjimo dėsniai: kinematika, dinamika ir judėjimo lygtys
Kinematikoje plokščiosios judėjimo dėsniai apima taško judėjimą, trajektoriją, taško greičius ir pagreičius bei jų sudėtis. Svarbios teoremos yra Greičių sudėties teorema, Koriolio teorema bei Eil. sudėties teoremos, kurios ypač aktualios pereinant nuo judėjimo laiko parametru į abstrakčias sąvokas, kaip ir apskaičiuojant judėjimo kiekį. Dinamikoje nagrinėjama masė, masės centras, inercijos momentai ir jų reikšmė kūno dinamikai. Paprasčiausiųjų vienalyčių kūnų inercijos momentų skaičiavimas įgalina įvertinti vienos ašies ar bet kurios kitos ašies inertiškojo atsako dydį.
Teorijos įrankiai: Lagranko-Dirichlė teorema, Lagranžo formulės, energijos ir kintančių virpesių analizė
Lagranko-Dirichlė teorema ir Eil. sudėties teorema suteikia principinį mechanikos sistemų analitinių pavyzdžių pagrindą. Sistemų pusiausvyros sąlygas galima išreikšti per abėcėlinas arba abstrakčias koordinatės, įskaitant generalized coordinates (apibendrintos koordinates). Suminis momentas, masės centro judėjimo teorema, kinetinis momentas centro ir ašies atžvilgiu bei kinetinės energijos formulės yra esminiai įrankiai sistemų dinamikai tirti. Taip pat svarbi yra suminis atpildas (Darbo atliekos) ir galingumo (darbo laiko atžvilgiu) analizė.
Orbitalinės mechanikos kontekstai (ištrauka)
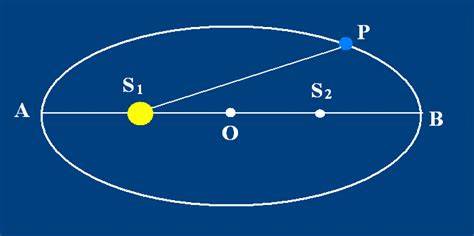
Nors šiame straipsnyje dėmesys skiriamas plokščiajai jėgų sistemai mechanikos pagrindams, verta trumpai paliesti ir orbitų mechanikos pagrindus, kurie išbrėžia universalius principus. Dangaus kūnai juda erdvėje veikiami visuotinės traukos; dirbtiniai palydovai laikosi orbitų, kuriuos apibrėžia orbitos plokštuma, mazgų linija, inklinacija ir kiti orbitos parametrai. Keplerio dėsniai, judėjimo skaitmeniniai modeliai, orbitinių greičių apskaičiavimas ir orbitos keitimo strategijos įvardija glaudžius ryšius su nuolatinėmis ir periodinėmis trikdžių įtakomis erdvėlaivių skrydžiuose. Šie dėsniai sujungia klasikinius Niutono dėsnio principus su orbitos geometrija, įskaitant centrine jėga vadinamosios tokios jėgos, kurios priklauso nuo atstumo tarp kūnų, traktavimą.
Dažnai pasitaikantys terminai ir literatūros kontekstas
Plokščiosios jėgų sistemos tema įtrauktos į mokomąją literatūrą ir įvairias inžinerijos disciplinas, įskaitant statiką, kinetiką ir dinamiką. Remiamasi pagrindiniais mechanikos vadovėliais, tokiais kaip Hibbeler, Meriam, Paliūnas ir kt. bei vakuozinių orbitų studijų literatūra. Straipsnyje integruotosios temos - nuo pagrindinių jėgų, masės, pusiausvyros sąlygų, jėgų porų ir redukcijų iki dinamikos dėsnių, trigubų teoremų, kinetinės energijos ir mechaninės sistemos analizės, - sudaro nuoseklią plokščiosios jėgų sistemos pagrindų bei jos pritaikymo mechaniniams uždaviniams mozaiką.
Praktiniai pėdsakai: pusiausvyros sąlygos, jėgų poros ir momentai
Plokščioji lygiagrečių jėgų sistema ir sąlygos jos pusiausvyrai leidžia taikyti geometrinę ir analitinę pusiausvyros analizę. Jėgų momentas apie tašką (centro) teigiamas kryptis, o gebėjimas ištirti jėgų porų ekvivalentiškumą ir jų įtaką bendrai sistemos dinamikoje padeda nustatyti stabilias ir nestabilias konfigūracijas. Sistemų pusiausvyroje svarbu įvertinti ir masa centriškumą bei inercijos momentus, kurie lemia atsaką į jėgų įtaką. Visi šie įrankiai - jėgų momentai, poros ir jų ekvivalentiškumas - sudaro pagrindą plokščiajai jėgų sistemai mechanikoje.
tags: #plokscioji #jegu #sistema